Home
» Technologie
»
De evolutie van autonome voertuigen: veiligheid, edge computing en AI-integratie
De evolutie van autonome voertuigen: veiligheid, edge computing en AI-integratie
Autonome voertuigen hebben zich niet in een rechte lijn ontwikkeld van "rijassistentie" naar "zelfrijdend". Een betere manier om hun evolutie te begrijpen, is als de convergentie van drie systemen: een veiligheidsmodel dat definieert waar automatisering is toegestaan, een edge-computingplatform dat sensorgegevens in realtime kan verwerken, en een AI-stack die die gegevens omzet in rijbeslissingen.
In september 2026 maken de meeste personenauto's nog steeds gebruik van rijhulpsystemen van niveau 0-2, terwijl automatisering op niveau 4 voornamelijk wordt toegepast in beperkte commerciële diensten en niet in alle privéauto's. De Amerikaanse National Highway Traffic Safety Administration (NHTSA) blijft een duidelijk onderscheid maken tussen rijhulpsystemen die menselijk toezicht vereisen en geautomatiseerde rijsystemen die de rijtaak volledig overnemen onder bepaalde omstandigheden.
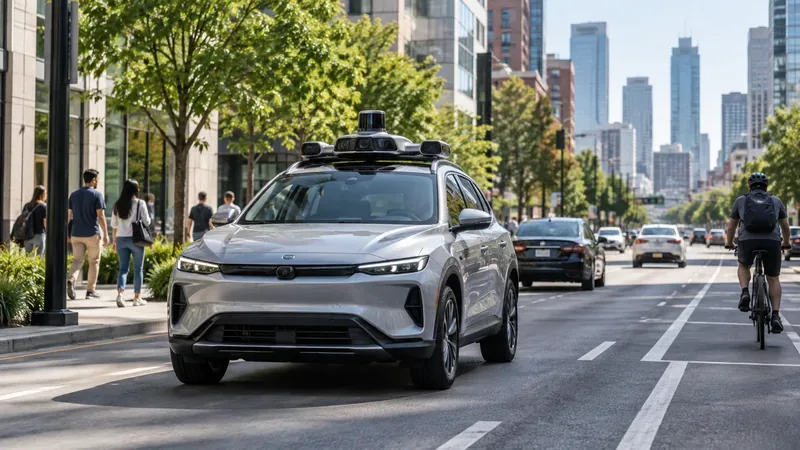
Een met sensoren uitgerust autonoom voertuig beweegt zich door gemengd stadsverkeer en illustreert waarom waarneming, boordcomputers en veiligheidsvalidatie hand in hand moeten gaan in de buurt van auto's, fietsers en voetgangers.
Beknopt overzicht: de stand van zaken rondom voertuigautomatisering
Automatiseringsniveau
Wie voert de rijtaak uit?
Praktische interpretatie
Niveau 0
Menselijk
Waarschuwingen of korte ingrepen kunnen helpen, maar de bestuurder blijft rijden.
Niveau 1
Mens met één continue ondersteunende functie
Stuurbekrachtiging of acceleratie-/rembekrachtiging, niet beide als een continue gecombineerde functie.
Niveau 2
Mens met gecombineerde hulp
Het systeem kan de besturing en snelheid continu regelen, maar de bestuurder moet wel toezicht houden.
Niveau 3
Systeem binnen een gedefinieerd werkingsdomein
Het systeem neemt de besturing over wanneer het is ingeschakeld, maar de mens moet beschikbaar zijn om deze over te nemen wanneer daarom wordt gevraagd.
Niveau 4
Systeem binnen een gedefinieerd werkingsdomein
Er is geen menselijke bestuurder nodig wanneer het systeem binnen de goedgekeurde voorwaarden of het servicegebied opereert.
Niveau 5
Een systeem dat overal beschikbaar is waar het voertuig redelijkerwijs kan functioneren.
Volledige automatisering zonder menselijke bestuurder, ongeacht de weg- of omgevingsomstandigheden, blijft een doelstelling voor de toekomst.
De terminologie van NHTSA is nuttig omdat deze een veelgemaakte fout voorkomt: een zeer capabele Level 2-functie behandelen alsof het een autonome bestuurder is. Een praktische evaluatie moet altijd twee vragen beantwoorden: Wie is verantwoordelijk voor het monitoren van de weg? en Wat is het operationele ontwerpgebied? Het operationele ontwerpgebied, of ODD, is de verzameling van wegtypen, snelheden, locaties, weersomstandigheden en andere omstandigheden waarin een geautomatiseerd systeem moet functioneren.
Hoe de architectuur zich ontwikkelde
1. Van geïsoleerde rijhulpfuncties naar geïntegreerde perceptie
De eerste geavanceerde rijhulpsystemen waren relatief beperkt: adaptieve cruisecontrol, rijstrookwaarschuwing, automatisch noodremmen en parkeerhulp. Deze functies konden worden opgebouwd rond een klein aantal sensoren en speciale elektronische regeleenheden.
Geavanceerdere systemen combineren camera's, radar, in sommige uitvoeringen lidar, ultrasone sensoren, traagheidsmetingen, lokalisatie en kaart- of route-informatie. De belangrijke verschuiving is niet simpelweg "meer sensoren". Het gaat om de ontwikkeling naar een uniform model van de omgeving, waarin het systeem objecten moet detecteren, de beschikbare ruimte moet inschatten, rijstroken en verkeerslichten moet begrijpen, bewegingen moet volgen, andere weggebruikers moet voorspellen en een veilige route moet plannen.
Moderne referentieplatforms illustreren die trend. NVIDIA DRIVE Hyperion combineert een computerplatform voor de automobielindustrie met camera's, radar, lidar, ultrasone sensoren en een softwarestack voor hogere automatiseringsniveaus. Qualcomm Snapdragon Ride beschrijft op vergelijkbare wijze schaalbare computerkracht in voertuigen voor sensorfusie, computervisie, rijhulp en autonoom rijden. Dit zijn platformen van leveranciers in plaats van universele specificaties, maar ze laten de richting van de voertuigarchitectuur zien: gecentraliseerde, heterogene computerkracht in plaats van veel geïsoleerde controllers.
2. Edge computing werd onderdeel van de veiligheidsarchitectuur.
Bij autonoom rijden betekent 'edge computing' dat de tijdskritische waarnemings- en besturingstaken in of vlakbij het voertuig worden uitgevoerd, in plaats van afhankelijk te zijn van een externe cloudservice. Dit is belangrijk omdat remmen, sturen, objectdetectie en routeplanning moeten blijven functioneren, zelfs wanneer de mobiele verbinding vertraagd, overbelast of niet beschikbaar is.
Een nuttige indeling in technische termen is:
Aan de rand van het voertuig: sensorgegevensverzameling, waarneming, lokalisatie, voorspelling, planning, besturing, statusbewaking en onmiddellijk terugvalgedrag.
Cloud of datacenter: grootschalige modeltraining, vlootanalyse, simulatie, logverwerking, softwaredistributie, kaartgeneratie en leren op de lange termijn.
Connectiviteitslaag: nuttig voor updates, wagenparkbeheer, verkeersinformatie en bepaalde workflows voor ondersteuning op afstand, maar mag niet worden beschouwd als een gegarandeerd kanaal met lage latentie voor de basistaken van het autorijden.
Deze scheiding is zichtbaar in de huidige automotive-stacks. De in-vehicle computing-architectuur van NVIDIA scheidt de rekenkracht in het voertuig expliciet van de systemen die worden gebruikt voor training en simulatie. Het automotive-platform van Qualcomm legt ook de nadruk op machine learning op het apparaat zelf en heterogene computing, waarbij CPU's, GPU's, neurale processoren, beeldversnellers en op veiligheid gerichte verwerkingsblokken verschillende taken afhandelen.
Waarom veiligheid een breder begrip is dan "de AI is accuraat"
Een autonoom rijsysteem kan een hoge nauwkeurigheid hebben bij objectdetectie en toch onveilig zijn. Veiligheidstechniek omvat storingen in hardware, software, beoogd gedrag, menselijke interactie, cyberbeveiliging, updates, werking en het vermogen van het systeem om te herkennen wanneer het zijn grenzen heeft bereikt.
Functionele veiligheid
ISO 26262 biedt het vastgestelde functionele veiligheidsraamwerk voor veiligheidsgerelateerde elektrische en elektronische voertuigsystemen. Het behandelt gevaren die voortvloeien uit storingen en structureert veiligheidswerkzaamheden op het gebied van concept, systeem, hardware, software, productie, gebruik en onderhoud. De huidige tweede editie dateert uit 2018; ISO werkte in 2026 aan een derde editie.
Veiligheid van de beoogde functionaliteit
Foutloze hardware garandeert geen veilig gedrag. Een camera kan precies werken zoals bedoeld, maar toch onvoldoende informatie leveren bij fel licht, hevige regen, ongebruikelijke constructies of een onduidelijke situatie. ISO 21448:2022, Veiligheid van de beoogde functionaliteit (SOTIF) , behandelt risico's die worden veroorzaakt door functionele tekortkomingen en voorzienbaar misbruik, met name in systemen waarvan het situationeel bewustzijn afhangt van complexe sensoren en algoritmen.
Cyberbeveiliging en software-updates
Connected vehicles hebben ook levenscyclusbeveiliging nodig. ISO/SAE 21434:2021 definieert een raamwerk voor cybersecurity-engineering van voertuigen, terwijl VN-verordening nr. 156 betrekking heeft op het beheer van software-updates. Dit wordt steeds belangrijker naarmate het gedrag van geautomatiseerd rijden verandert door software-updates in plaats van alleen door nieuwe voertuighardware.
Operationele veiligheid en praktijkbewijs
Testen vóór de implementatie is noodzakelijk, maar niet voldoende. Monitoring na de implementatie is belangrijk, omdat zeldzame interacties pas na veelvuldig rijden in de praktijk aan het licht kunnen komen. In de Verenigde Staten vereist de derde gewijzigde Standing General Order van de NHTSA de rapportage van bepaalde ongevallen waarbij Level 2 ADAS- en geautomatiseerde rijsystemen betrokken zijn. De openbare pagina van de NHTSA voor ongevallenrapportage waarschuwt ook dat de dataset beperkingen kent, zoals onvolledige velden en mogelijke dubbele rapportages. Daarom mogen ruwe aantallen niet worden beschouwd als een eenvoudige rangschikking van de systeemveiligheid.
Commerciële vloten van niveau 4 bieden een andere bron van bewijs. Waymo's Safety Impact-datahub publiceert vergelijkingen van afgelegde kilometers en ongevallen met alleen een passagier voor de gebieden waar het bedrijf actief is. Op basis van gegevens tot en met maart 2026 rapporteerde het bedrijf 220,6 miljoen afgelegde kilometers met alleen een passagier. Deze resultaten zijn nuttig, maar ze moeten worden geïnterpreteerd binnen de specifieke geografische gebieden, voertuigvloot, operationele omstandigheden, benchmarkmethodologie en ODD die door de gegevens worden vertegenwoordigd – en niet als bewijs dat elk autonoom systeem in elke omgeving veiliger is.
Hoe de integratie van AI de rijervaring verandert
Perceptie blijft fundamenteel.
Neurale netwerken worden veelvuldig gebruikt voor het herkennen van voertuigen, voetgangers, fietsers, wegmarkeringen, verkeerslichten, verkeersborden en begaanbare ruimte. Multisensorfusie kan de afhankelijkheid van één enkele sensorische modaliteit verminderen, maar verhoogt tegelijkertijd de eisen aan synchronisatie, kalibratie, rekenkracht en validatie.
Voorspellen en plannen worden steeds belangrijker.
Traditionele systemen voor autonoom rijden scheiden waarneming, voorspelling, planning en besturing vaak in modulaire componenten. Deze scheiding kan het inspecteren van interfaces en mogelijke storingen vereenvoudigen, maar fouten kunnen zich wel ophopen tussen modules. Nieuwere systemen introduceren steeds vaker lerende planning of end-to-end-modellen die een rijkere set sensorinputs koppelen aan rijacties.
De belangrijkste beperking is validatie. Een model dat goed presteert op een algemene benchmark, kan nog steeds falen in een veiligheidskritisch scenario. Engineeringteams hebben daarom scenario-gebaseerde tests, simulaties, tests op afgesloten circuits, bewijsmateriaal van de openbare weg, omgaan met onzekerheden, terugvalgedrag en releasebeheer nodig, in plaats van te vertrouwen op één enkele nauwkeurigheidsindicator.
Een praktische checklist voor het evalueren van een systeem voor autonome voertuigen.
Definieer het automatiseringsniveau correct. Geef aan of menselijk toezicht en ingrijpen noodzakelijk zijn.
Specificeer de ODD (Overall Driving Limit). Vermeld geografische locatie, wegtype, snelheid, weersomstandigheden, verlichting en andere omgevingsfactoren.
Behoud de veiligheidskritieke informatie op het voertuig. Bepaal welke functies veilig kunnen blijven functioneren als de netwerkverbinding wegvalt.
Documenteer redundantie. Controleer de storingspaden van rekenkracht, stroomvoorziening, remmen, besturing, sensoren en communicatie.
Functionele veiligheid, SOTIF en cyberbeveiliging zijn afzonderlijke onderwerpen. Ze hebben betrekking op verschillende risicocategorieën.
Valideer de datapipeline. Houd de sensorkalibratie, de herkomst van de dataset, de labelkwaliteit, de dekking van de lange staart en de verschuiving in de distributie bij.
Meet gedrag, niet alleen perceptie. Neem daarbij botsingsrisico, naleving van verkeersregels, rijgedrag, risicoverminderende manoeuvres en interacties met kwetsbare weggebruikers mee.
Test updates als veiligheidsrelevante releases. Een softwareverbetering in het ene scenario kan een verslechtering in een ander scenario veroorzaken.
Voer na de implementatie monitoring in de praktijk uit. Zorg voor incidentevaluatie, analyse van bijna-incidenten en een proces om bewijsmateriaal terug te koppelen naar de ontwikkelingsafdeling.
Vermijd ongefundeerde veiligheidsclaims. Vergelijk systemen alleen wanneer blootstelling, geografische locatie, bedrijfsomstandigheden, ongevalsdefinities en statistische methoden vergelijkbaar zijn.
De regelgeving verschuift van algemene richtlijnen naar meetbare zekerheid.
De Europese Unie heeft al een explicietere structuur voor typegoedkeuring. Het overzicht van de Europese Commissie over voertuigveiligheid en geautomatiseerde/verbonden voertuigen legt uit dat de Algemene Veiligheidsverordening een kader schept voor geautomatiseerde en zelfrijdende voertuigen, inclusief technische regels voor testen, cyberbeveiliging, gegevensregistratie, veiligheidsmonitoring en incidentrapportage. De EU heeft delen van het goedkeuringskader voor volledig geautomatiseerde voertuigen in 2026 opnieuw bijgewerkt.
Op VN-niveau stelde VN-verordening nr. 157 eisen vast voor geautomatiseerde rijstrookassistentiesystemen, terwijl de UNECE in 2026 verder werkte aan bredere regelgeving voor geautomatiseerde rijsystemen. Het praktische gevolg hiervan voor engineeringteams is dat een architectuur voor autonome voertuigen niet alleen ontworpen moet worden voor een demonstratie, maar ook voor traceerbaarheid, beheer van softwareconfiguraties, bewijsmateriaal bij incidenten, cyberbeveiliging en herhaalbare veiligheidsargumenten.
Hoe de volgende fase er waarschijnlijk uit zal zien
De sterkste trend op korte termijn is geen plotselinge sprong naar onbeperkt niveau 5. Het is de geleidelijke uitbreiding van beperkte automatisering: betere systemen op niveau 2, beperkte functies op niveau 3 en diensten op niveau 4 die hun ODD (Optimal Development Data) stad voor stad en situatie voor situatie uitbreiden. Tegelijkertijd consolideert de hardware van voertuigen zich rondom krachtigere centrale computersystemen, terwijl AI-modellen groter, meer geïntegreerd en meer datagedreven worden.
Dat zorgt voor een productieve spanning. AI kan de mogelijkheden vergroten, maar die toegenomen mogelijkheden vergroten ook het aantal scenario's dat gevalideerd moet worden. Edge computing kan de latentie en netwerkafhankelijkheid verminderen, maar meer rekenkracht brengt uitdagingen met zich mee op het gebied van stroomverbruik, warmteontwikkeling, redundantie en kosten. Softwaregedefinieerde voertuigen maken verbeteringen na de verkoop mogelijk, maar ze maken van release engineering, cybersecurity en terugdraaien ook veiligheidsproblemen.
De meest geloofwaardige programma's voor autonome voertuigen beschouwen veiligheid, edge computing en AI-integratie daarom als één systeem. Het doel is niet simpelweg om het voertuig "slimmer" te maken. Het doel is om de mogelijkheden ervan afgebakend, observeerbaar, testbaar en bestand tegen storingen te maken, en te onderbouwen met bewijs dat geldig blijft naarmate de software, hardware en het operationele domein evolueren.