Home
» Technologie
»
De opkomst van belichaamde AI: de kloof overbruggen tussen code en fysieke realiteit.
De opkomst van belichaamde AI: de kloof overbruggen tussen code en fysieke realiteit.
Het belangrijkste om te weten over belichaamde AI is dat het niet zomaar een AI-model is dat in een robot is geplaatst. Het is een compleet systeem dat waarneming, redenering, motorische controle, feedback, veiligheid en herstel snel genoeg met elkaar moet verbinden om in de fysieke wereld te kunnen functioneren. Daarom wordt belichaamde AI in eerste instantie nuttig voor taken die afgebakend, meetbaar en repetitief genoeg zijn om automatisering te rechtvaardigen, maar variabel genoeg dat traditionele, vaste programmering duur of kwetsbaar wordt.
Een belangrijke verschuiving in 2026 is dat toonaangevende robotmodellen verder gaan dan demonstraties met pick-and-place op een tafelblad. In juli 2026 introduceerde Google DeepMind Gemini Robotics 2 met volledige besturing van een humanoïde robot, samenwerking tussen meerdere robots en een on-device model dat is ontworpen om zich aan te passen aan nieuwe robotuitvoeringen. NVIDIA volgde dezelfde bredere richting met Isaac GR00T 1.7, een open vision-language-action model geïntegreerd in een ontwikkelingsworkflow die dataverzameling, simulatie, post-training, evaluatie en implementatie omvat. Dit zijn belangrijke vooruitgangen, maar ze betekenen niet dat universele robots al betrouwbaar zijn in elke fabriek, elk magazijn of elk huis.
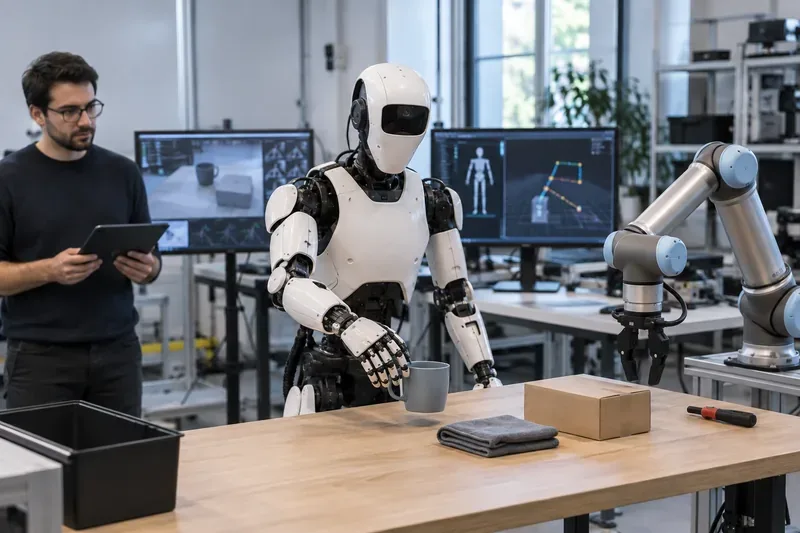
Een humanoïde robot voert een fysieke manipulatietaak uit, terwijl een ingenieur het systeem monitort. Kunstmatige intelligentie in fysieke vorm moet visuele waarneming, taakredenering, motorische controle en realtime feedback met elkaar verbinden, in plaats van te blijven steken bij een softwarematige voorspelling.
Wat is belichaamde AI in de praktijk?
Geïntegreerde AI is kunstmatige intelligentie die informatie ontvangt uit een fysieke omgeving en een fysiek lichaam gebruikt om op die omgeving in te werken. Dat lichaam kan een humanoïde robot zijn, een mobiele manipulator, een industriële arm, een viervoeter, een drone of een andere autonome machine. Het kenmerkende aspect is de gesloten lus:
Waarnemen: camera's, dieptesensoren, tastsensoren, gewrichtsencoders, microfoons, krachtsensoren of andere input beschrijven de wereld en de toestand van de robot.
Begrijpen en plannen: de software interpreteert de situatie, de instructie, de beperkingen en de volgorde van de benodigde acties.
Handeling: een besturingsbeleid zet het plan om in motorische commando's.
Observeer het resultaat: de robot controleert of het object is bewogen, de lade is geopend, het onderdeel is ingevoerd of de taak is mislukt.
Herstellen of doorgaan: het systeem past zich aan in plaats van de oorspronkelijke beweging blindelings opnieuw af te spelen.
Die laatste stap is waar belichaamde AI het meest verschilt van een simpele chatbot of een vast automatiseringsscript. In software kan een verkeerd antwoord ongemakkelijk zijn. In de fysieke wereld kan een verkeerde beweging een onderdeel laten vallen, apparatuur beschadigen, een productielijn blokkeren of een veiligheidsrisico vormen. Fysieke intelligentie vereist daarom zowel bredere AI-redenering als traditionele robotica.
Waarom maakt belichaamde AI juist nu zo'n opmars door?
Verschillende technologieën die zich afzonderlijk hebben ontwikkeld, beginnen nu samen te werken. Grote multimodale modellen zijn beter geworden in het begrijpen van taal en beelden. Robots leren steeds beter om demonstraties om te zetten in acties. Simulaties kunnen grote hoeveelheden trainingsdata genereren en evalueren. Snellere ingebouwde processors verminderen de reactietijd van de besturing. Betere camera's, tactiele sensoren, actuatoren en batterijen verbeteren wat de hardware kan waarnemen en fysiek kan uitvoeren.
Een van de duidelijkste technische trends is de opkomst van visie-taal-actiemodellen , meestal afgekort tot VLA-modellen. In plaats van alleen tekst te produceren, accepteert een VLA visuele informatie, taalinstructies en de toestand van de robot, en produceert vervolgens acties of actierepresentaties. Google DeepMind beschrijft Gemini Robotics 2 als een VLA dat visie en taal omzet in motorische besturing en zowel humanoïde robots als systemen met twee armen kan aansturen. De huidige versie van DeepMind scheidt ook redeneren op hoog niveau van actie op lager niveau, waardoor de redeneerlaag taken met meerdere stappen kan plannen, terwijl het actiemodel de uitvoering afhandelt. Zie de officiële aankondiging van Gemini Robotics 2 .
NVIDIA pakt hetzelfde probleem aan met een ontwikkelingsstack. De Isaac GR00T-workflow, die in juli 2026 verschijnt, verbindt simulatie, teleoperatiegegevens, post-training, beleidsevaluatie en implementatie. NVIDIA geeft aan dat GR00T 1.7 is uitgebracht onder Apache 2.0 en kan exporteren via ONNX en TensorRT, waardoor het relevant is voor teams die een VLA willen aanpassen en implementeren in plaats van alleen een gesloten, gehost model te gebruiken. Zie het officiële ontwikkelingsoverzicht van NVIDIA voor GR00T 1.7 .
De echte doorbraak zit hem niet in "slimmere robots". Het gaat erom de taakspecifieke programmering te verminderen.
Traditionele industriële automatisering werkt uitstekend wanneer de omgeving gecontroleerd is. Een robotarm die steeds dezelfde naad op dezelfde mal last, kan snel, nauwkeurig en betrouwbaar zijn. Maar traditionele programmering wordt lastiger wanneer onderdelen op verschillende posities aankomen, productvarianten veranderen, instructies semantisch in plaats van geometrisch zijn, of de robot moet werken in ruimtes die ontworpen zijn voor mensen.
Geïntegreerde AI is waardevol wanneer het een deel van de handmatig ontworpen vertakkingen kan vervangen door aangeleerde waarneming en adaptief gedrag. In plaats van bijvoorbeeld voor elk item in een gemengde bak de exacte coördinaten te programmeren, kan een systeem het gevraagde object identificeren, inschatten hoe het vastgepakt moet worden, het verplaatsen en het resultaat verifiëren. In plaats van voor elke lade en gereedschapsconfiguratie een aparte toestandsmachine te schrijven, kan een geïntegreerd model mogelijk generaliseren naar vergelijkbare situaties.
Dat betekent niet dat conventionele robotica verdwijnt. Krachtregeling op laag niveau, botsingspreventie, gewrichtslimieten, noodstops, gecertificeerde veiligheidsfuncties en deterministische bewegingsplanning blijven belangrijk. De meest praktische systemen zijn vaak hybride: geleerde modellen behandelen ambiguïteit en generalisatie, terwijl traditionele controllers strikte fysieke beperkingen afdwingen.
Welke architectuur is geschikt voor een concreet project?
Benadering
Beste pasvorm
Voordeel
Belangrijkste afweging
Traditionele geprogrammeerde automatisering
Zeer herhaalbare, gestructureerde taken
Voorspelbaar, snel, gemakkelijker te valideren
Het is kostbaar om producten of omgevingen aan te passen wanneer deze veranderen.
Modulaire AI- en robotica-stack
Taken die AI-perceptie vereisen, maar wel strikte controle.
Onderdelen kunnen afzonderlijk worden getest en vervangen.
Integratie en foutpropagatie tussen modules kunnen complex zijn.
End-to-end VLA-beleid
Variabele manipulatie en taken met natuurlijke taal
Kan generaliseren over objecten en gedragingen met minder expliciete programmering.
Moeilijker te interpreteren, te valideren en te garanderen onder onbekende omstandigheden.
Hiërarchisch belichaamde AI
Langere taken die uit meerdere stappen bestaan.
Hoogwaardige redeneringen kunnen plannen maken, terwijl snelle controllers lokaal de uitvoering verzorgen.
Meer systeemcomponenten en meer foutinterfaces om te beheren
Op het apparaat geïntegreerd model
Toepassingen die gevoelig zijn voor latentie of die beperkt worden door de connectiviteit.
Minder afhankelijkheid van het netwerk en snellere lokale respons
Reken-, geheugen-, thermische en energiebeperkingen bepalen de modelgrootte.
Waar is belichaamde AI vandaag de dag nuttig?
1. Materiaalbehandeling en flexibele productie
Dit is een van de meest veelbelovende oplossingen op korte termijn, omdat fabrieken en distributiecentra al meetbare taken, gecontroleerde werkzones, bekende objecten en duidelijke productiviteitsindicatoren hebben. Een robot moet mogelijk kratten verplaatsen, componenten sorteren, mallen laden, materiaal klaarzetten of productvarianten verwerken die zo vaak veranderen dat rigide automatisering kostbaar wordt.
Boston Dynamics meldt dat de productieversie van Atlas in 2026 in productie gaat, met geplande implementaties bij Hyundai en Google DeepMind. De focus van het bedrijf ligt in eerste instantie op industriële toepassingen, te beginnen met de automobielindustrie. Dit is belangrijk omdat het de humanoïde robotica dichter bij daadwerkelijke implementatie brengt, maar potentiële kopers moeten nog steeds onderscheid maken tussen een geplande implementatie en bewezen economische haalbaarheid op duizenden locaties. Zie de officiële aankondiging van Boston Dynamics Atlas .
Geschikt als: de taak een herhaalde fysieke waarde heeft, er sprake is van redelijke objectvariatie, een gecontroleerde werkcel of route, en een mens kan ingrijpen wanneer de robot een ongebruikelijk geval tegenkomt.
2. Inspectie en aflezing van instrumenten.
Belichaamd redeneren kan ook waarde toevoegen aan robots die al goed zijn in mobiliteit en waarneming. In plaats van een mobiele robot alleen te vragen om beelden vast te leggen op vaste punten, kan een AI-laag redeneren over wat hij ziet, bepalen welk instrument relevant is of een geschikt bestaand gereedschap selecteren.
Boston Dynamics heeft een experimentele integratie tussen Spot en Gemini Robotics gedemonstreerd voor gereedschapsselectie en taakuitvoering, waarbij expliciet werd aangegeven dat het om een experimentele en niet om een volwaardige toepassing ging. Dat onderscheid is nuttig: basismodellen kunnen de mogelijkheden van een volwaardige robot uitbreiden zonder de robuuste navigatie- en manipulatiestack die al functioneert te vervangen. Bekijk de officiële technische demonstratie van Boston Dynamics over Spot en Gemini Robotics .
Geschikt als: u al een betrouwbaar robotplatform hebt en AI wilt inzetten voor semantische interpretatie, taakplanning of flexibel gereedschapsgebruik, bovenop de bewezen mobiliteit en sensorische mogelijkheden.
3. Orderverzameling, sortering en samenstelling van pakketten in het magazijn
Deze taken zijn lastiger dan ze lijken, omdat de verpakking verandert, objecten elkaar overlappen, bakken vol raken, etiketten roteren en grijppunten variëren. Geïntegreerde AI kan helpen om te generaliseren over deze variaties, vooral wanneer de robot kan leren van demonstraties in plaats van dat er voor elk product een apart, handmatig programma nodig is.
De meest effectieve implementatiestrategie is doorgaans om de initiële scope te beperken. Begin met één objectfamilie, één werkstation, duidelijke foutafhandeling en meetbare succescriteria. Uitbreiding van 20 voorspelbare items naar 20.000 willekeurige items moet worden beschouwd als een nieuw technisch probleem, niet als een simpele softwareconfiguratiewijziging.
4. Algemene huishoudelijke taken
Robotica voor thuisgebruik krijgt enorm veel aandacht omdat huizen zijn ontworpen voor mensen en duizenden verschillende objecten bevatten. Het is bovendien een van de moeilijkste omgevingen om robots in te zetten. De verlichting verandert, rommel verschuift, huisdieren en kinderen komen in de werkruimte, zachte objecten vervormen, laden verschillen, glas kan breken en een ogenschijnlijk eenvoudige taak kan tientallen gecoördineerde handelingen vereisen.
De aankondiging van Figure's Helix 02 in januari 2026 toonde een humanoïde robot die het hele lichaam kan besturen voor huishoudelijke taken die meerdere minuten duren, waaronder een afwasmachineprogramma van vier minuten. Het bedrijf beschrijft het systeem als een uniforme hiërarchie die semantisch redeneren, visuele motorische besturing en volledige lichaamsbesturing combineert. Deze demonstraties tonen echte vooruitgang in autonomie op de lange termijn, maar het zijn demonstraties van het bedrijf en geen bewijs dat een robot voor thuisgebruik zonder toezicht al klaar is voor elk huishouden. Zie de officiële technische aankondiging van Figure Helix 02 .
Geschikt voor: onderzoek, gecontroleerde pilotprojecten en huishoudelijke taken met een beperkte reikwijdte. Minder geschikt voor: veiligheidskritische zorg zonder toezicht, willekeurig onderhoud aan huis of banen waarbij een zeldzame fout ernstig letsel kan veroorzaken.
Waarom simulatie en synthetische data zo belangrijk zijn
Robots leren langzamer en duurder dan tekstmodellen, omdat elke fysieke demonstratie tijd, apparatuur, ruimte, onderhoud en menselijke arbeid vergt. Een taalmodel kan worden getraind op miljarden bestaande documenten. Een manipulatiebeleid vereist mogelijk fysieke voorbeelden van een grijper die een object aanraakt onder verschillende hoeken, met verschillende wrijving, belichting, rommel en robottoestanden.
Simulatie helpt door parallelle omgevingen te creëren waarin beleidsregels vele varianten kunnen testen zonder de hardware te beschadigen. Synthetische data kunnen het model ook blootstellen aan situaties die zelden voorkomen in echte logboeken. De uitdaging zit hem in de kloof tussen simulatie en realiteit : een simulator reproduceert nooit perfect wrijving, kabelbuiging, tactiele respons, camera-artefacten, speling, belichting en menselijk gedrag.
Het praktische antwoord is niet om te kiezen tussen simulatie of echte data, maar om ze te combineren. Gebruik simulatie voor schaalvergroting en gecontroleerde tests; gebruik data van echte robots voor de basisprincipes; en evalueer vervolgens op echte hardware onder omstandigheden die niet exact in de training zijn nagebootst.
Leren door middel van interactie tussen verschillende lichaamsdelen zou de roboteconomie kunnen veranderen.
Een kostbaar aspect van robotica is dat vaardigheden vaak aan een specifiek lichaam zijn gekoppeld. Een grijptechniek die is aangeleerd voor één arm, werkt mogelijk niet probleemloos op een humanoïde met andere handen, gewrichtsbeperkingen, sensoren en reikwijdte. Recente basismodellen proberen die afhankelijkheid expliciet te verminderen.
Google DeepMind zegt dat Gemini Robotics On-Device 2 kan worden aangepast aan nieuwe bi-arm-uitvoeringen met slechts een paar uur aan data en doorgaans minder dan 200 voorbeelden. NVIDIA beschrijft GR00T 1.7 ook als een systeem dat geschikt is voor meerdere uitvoeringen. Als deze mogelijkheden blijven verbeteren, kunnen bedrijven mogelijk meer geleerd gedrag hergebruiken over verschillende hardwaregeneraties heen, in plaats van de intelligentiestack telkens opnieuw op te bouwen wanneer de mechanica verandert.
Voor kopers is het echter belangrijk om de compatibiliteit tussen verschillende platforms te testen op hun eigen hardware en voor hun specifieke taak. Een model dat overdraagbaar is tussen verschillende onderzoeksplatformen garandeert niet automatisch een acceptabele cyclustijd of betrouwbaarheid bij een zware lading, een ongebruikelijke grijper, een stoffige fabriek of een veiligheidsgecertificeerde testcel.
Het grootste probleem blijft de betrouwbaarheid in de lange staart.
Robotdemonstraties laten doorgaans de succesvolle sequentie zien. Commerciële implementaties laten echter de uitzonderingen zien: een onderdeel ligt ondersteboven, een doos is geplet, iemand laat gereedschap achter in de werkruimte, een reflecterend oppervlak verstoort de waarneming, een lade klemt, een grijper glijdt weg, de batterij is bijna leeg of de netwerkverbinding valt weg.
Een systeem kan een hoog gemiddeld succespercentage behalen en toch onrendabel zijn als het regelmatig menselijke tussenkomst vereist. Voor veel industriële projecten zijn de belangrijkste meetwaarden daarom niet de benchmarkscores, maar:
succesvolle taakafrondingen per uur;
menselijke interventies per dienst;
gemiddelde tijd tussen herstelbare en onherstelbare storingen;
Variabiliteit van de cyclusduur;
automatische herstelsnelheid na een mislukte grijpbeweging of geblokkeerde doorgang;
prestaties bij onzichtbare objecten en gewijzigde lay-outs;
bijna-ongelukken en veiligheidsstops;
De uptime en onderhoudslast van de robot;
energieverbruik en overheadkosten voor het wisselen van batterijen;
totale kosten per voltooide werkeenheid.
De productie-update van Figure 03 voor 2026 herinnert ons eraan dat belichaamde AI net zozeer een hardware- en operationeel probleem is als een modelprobleem. Het bedrijf meldde dat de productie van Figure 03 is uitgebreid en dat er grotere vloten worden ingezet om defecten te ontdekken die op kleinere schaal niet zichtbaar waren. Deze cijfers zijn door het bedrijf zelf gerapporteerd en moeten dienovereenkomstig worden beoordeeld, maar de onderliggende technische les is breed toepasbaar: schaalvergroting van de vloot legt betrouwbaarheidsproblemen bloot die een gepolijste laboratoriumdemonstratie mogelijk nooit aan het licht brengt. Zie de officiële productie-update van Figure 03 .
Hoe moet veiligheid worden ontworpen?
Verwacht niet dat een basismodel de enige veiligheidslaag is. Fysieke systemen hebben gelaagde bescherming nodig. Het getrainde model kan bepalen welke taak moet worden uitgevoerd, maar afzonderlijke mechanismen moeten limieten stellen aan snelheid, koppel, contactkracht, werkruimtegrenzen, menselijke nabijheid, batterijstatus en noodstop waar nodig.
Het huidige robotica-werk van Google DeepMind beschrijft expliciet deze gelaagde aanpak, waarbij semantische veiligheid wordt gecombineerd met traditionele fysieke veiligheidsmechanismen. Het belangrijkste principe voor implementeerders is architecturale onafhankelijkheid: als de AI op hoog niveau een commando verkeerd interpreteert, moeten beveiligingsmechanismen op een lager niveau nog steeds voorkomen dat een onveilige beweging de vastgestelde limieten overschrijdt.
Voor toepassingen in de nabijheid van mensen moet de veiligheidsvalidatie niet alleen de nominale taakvolgorde, maar ook ongebruikelijk gedrag, onduidelijke instructies, vallende objecten, sensorstoringen, communicatieverlies, onverwachte menselijke aanwezigheid en mislukte grepen omvatten.
Is belichaamde AI geschikt voor uw project?
Het is de moeite waard om dit serieus te evalueren wanneer de meeste van de volgende punten waar zijn:
De taak genereert voldoende waarde op het gebied van arbeid, ergonomie, veiligheid of doorvoer om de inzet van robots te rechtvaardigen.
De omgeving is zo variabel dat vaste automatiseringssystemen kostbaar in onderhoud zijn.
De taak kan worden afgebakend met duidelijke start- en succesvoorwaarden.
Storingen zijn detecteerbaar en herstelbaar.
De werkomgeving kan zo worden ingericht dat onnodige onduidelijkheid wordt verminderd.
U kunt representatieve demonstraties, logboeken of simulatiegegevens verzamelen.
Je kunt het interventiepercentage en de kosten meten, niet alleen het succes van de demonstratie.
Een piloot onder menselijk toezicht is acceptabel voordat volledige autonomie is bereikt.
Geïntegreerde AI is minder geschikt wanneer de taak slechts af en toe voorkomt, elk geval radicaal anders is, falen ernstige gevolgen heeft, de omgeving totaal niet te controleren is, of de verwachte arbeidsbesparing te klein is om de kosten van hardwareonderhoud en -integratie te dekken.
Wat moeten teams als eerste bouwen?
Begin met één afgebakende workflow in plaats van een 'universele robot'. Definieer de objecten, de werkruimte, de verwachte variaties, de streeftijd voor de cyclus, de veiligheidsregels en wat als succes wordt beschouwd. Bouw een basislijn met behulp van de eenvoudigste betrouwbare aanpak. Als traditionele automatisering het probleem goedkoop oplost, gebruik die dan. Als de variabiliteit de basislijn kwetsbaar maakt, wordt belichaamde AI een sterkere kandidaat.
Meet vervolgens de prestaties onder gecontroleerde verstoringen: verplaats objecten, verander de verlichting, introduceer rommel, verwissel productvarianten, onderbreek de sequentie of creëer opzettelijk herstelbare fouten. Een goed geïntegreerd systeem moet niet alleen succesvol zijn wanneer alles perfect verloopt; het moet ook weten wanneer er onzekerheid is, veilig stoppen, intelligent opnieuw proberen of om hulp vragen.
De kloof tussen code en realiteit wordt kleiner, maar hij is nog niet verdwenen.
Geïntegreerde AI maakt vooruitgang omdat fundamentele modellen robots beginnen te voorzien van iets wat traditionele automatisering miste: een breed semantisch begrip en herbruikbaar aangeleerd gedrag. De robotsystemen van 2026 vertonen meer controle over het hele lichaam, langere actiesequenties, overdracht tussen robots, lokale inferentie, simulatiegestuurde training en integratie met productiegerichte hardware.
De belangrijkste conclusie is niet dat humanoïde robots plotseling universele werkmethoden hebben ontwikkeld. Het is eerder dat de kosten voor het aanleren van nieuw fysiek gedrag aan een robot mogelijk beginnen te dalen. Wanneer waarneming, redenering, besturing en leren hergebruikt kunnen worden voor verschillende taken en lichamen, wordt robotica flexibeler.
Voor organisaties die moeten beslissen of ze nu moeten investeren, is de beste vraag niet: "Hoe intelligent is het model?", maar: "Kan dit systeem onze specifieke fysieke taak veilig en herhaaldelijk uitvoeren, herstellen van de storingen die we daadwerkelijk zien en een beter economisch resultaat opleveren dan de alternatieven?" Kunstmatige intelligentie wordt pas echt technologie wanneer het antwoord meetbaar is in de praktijk, en niet alleen te zien is in een video.
Productaankondigingen, modelbeschikbaarheid en implementatie-informatie in dit artikel zijn gecontroleerd op 12 september 2026. Robotica ontwikkelt zich snel en demonstraties van leveranciers bieden geen garantie voor prestaties in een andere omgeving. Controleer de actuele modeldocumentatie, hardwarespecificaties, veiligheidsvoorschriften en commerciële beschikbaarheid vóór de implementatie.